ゼロからのROS1
フォーストルクセンサ
大阪大学 中島優作
力を測るセンサは2種類
1か所で力3+トルク3を測る
手先:ツールにかかる力を直接測る
ベース:ロボット全体にかかる力を測る
各関節に内蔵、1軸ずつトルクを測る
ヤコビ行列で手先の力を推定
アームのどこが触れても気づける
例:Franka, KUKA LBR iiwa
→ 本スライドでは ① 6軸FTセンサ を扱います(センサなしの方法などは次の章のコラムで →)
コラム従来法:関節トルクセンサ
- ハーモニックドライブは摩擦が大きく電流では外力が見えない → 出力側にトルクセンサ
- 代表例:Franka・KUKA LBR iiwa(DLR の軽量アームの系譜)
- 課題①:関節ごとにセンサが必要 → 高い・配線や部品が増える
- 課題②:センサは「ひずむ」ことで測る → 関節の剛性が下がる
- 課題③:ハーモニックドライブなど高価な特殊減速機が前提
コラム最近の手法:電流で推定
τ ≈ N · Kt · i − 摩擦 (Kt:トルク定数、N:減速比)
- モータのトルクは電流にほぼ比例 → 追加センサ不要で安い・壊れにくい
- 外力 = 電流から出したトルク − 動力学モデル(重力・慣性)の分
- 弱点:摩擦とモデルの誤差がそのまま力の誤差になる
コラム産業用ロボットと QDD の違い
- 高減速ギアは摩擦・ヒステリシスが大きく、外力が電流に出にくい(衝突検知どまり)
- QDD は大径モータ+1段ギアで逆駆動できる → 外力がそのまま電流に出る
- トルクセンサも特殊減速機も不要 → 部品が大幅に少なく、誤差も小さい
コラムDD・QDD なら実用的
- DD(ダイレクトドライブ):減速機なし。摩擦が小さく、電流がほぼそのままトルク
- QDD:大径モータ+1段遊星ギア(〜10:1)。トルクを稼ぎつつ逆駆動できる
- 低減速なら電流からのトルク推定で十分な精度が出る → 電流ベースの力制御が実用的に
- MIT Cheetah(7.67:1)・Mini Cheetah(6:1)の設計が公開され、広く普及
P. M. Wensing et al., "Proprioceptive Actuator Design in the MIT Cheetah", IEEE T-RO 33(3), 2017 / B. Katz et al., "Mini Cheetah", ICRA 2019
コラム四足・ヒューマノイドの主流
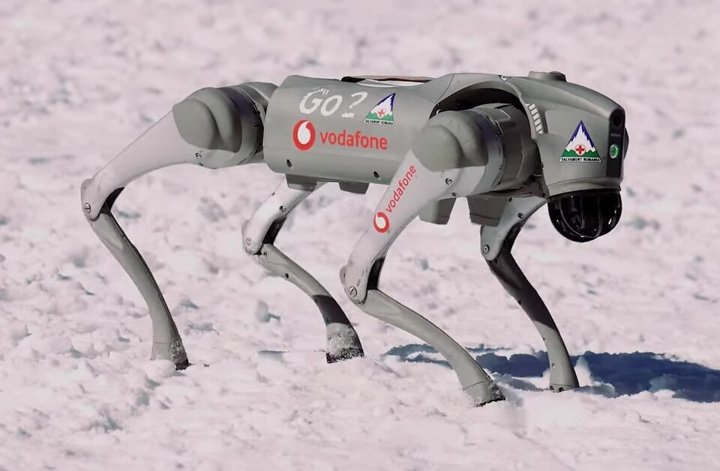
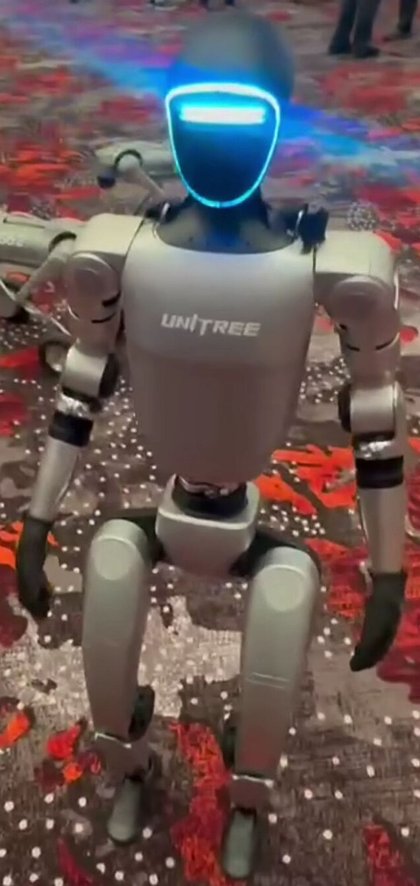
- 中国勢(Unitree など)の四足・ヒューマノイドは低減速の遊星ギア+大径モータが多い
- 関節トルクセンサを積むより安く・量産しやすい
- SDK は関節ごとに 目標角 q・速度 dq・トルク τ・ゲイン Kp/Kd を送る形
→ 中身は電流ベースのトルク制御と考えられる - 返ってくる関節トルクも推定値(専用センサの記載なし)
写真:Unitree Go2 — HotNews Romania, CC BY 3.0(Wikimedia Commons)/ Unitree G1 — Sayanesy, CC0(Wikimedia Commons)。内部構成は公開情報・分解記事からの推定
コラム力の測り方 まとめ
| 精度 | コスト | 測れる場所 | 主な使い道 | |
|---|---|---|---|---|
| ① 6軸FTセンサ | ◎ | 高い | 付けた所だけ | 研磨・組立・力制御 |
| ② 関節トルクセンサ | ◎〜○ | 高い | 全関節 | 協働ロボット(Franka, iiwa) |
| 電流(高減速) | △ | 追加なし | 全関節 | 衝突検知 |
| 電流(QDD・DD) | ○ | 安い | 全関節 | 四足・ヒューマノイド |
精密な力が要る作業は FTセンサ、全身で触れて動く・安く作るなら電流ベース
本スライドの担当範囲
- 使い方は人それぞれなので詳細は触れず、例だけ紹介します
- 全般で使える内容として、データの読み出し、ノイズ除去、座標変換を扱います
- 実装の詳細よりも基本概念を重視
- ROSでの統合方法に焦点
フォーストルクセンサの用途
均一な力をかける制御や接触時のデータ収集に使います↓
フォース制御、コンプライアンス制御のために追加
- 位置制御だけでは不十分な作業
- 柔軟な物体への対応
- 過度な力の抑制
- 繊細な作業の実現
- 環境適応制御
力を均一にかけるためのセンシング
- 粉体粉砕ではXY軸の平均値を見て乳鉢中心推定などを行っています
- 研磨・磨き作業での力分布
- 表面処理の品質向上
- 接触面の姿勢推定
- 力のバランス制御
ロボット学習での活用
- ロボット学習の情報として、位置だけでは分からない情報を追加することでより良いモーションにつながります
- 触覚情報の学習データ化
- 巧緻動作の習得支援
- 環境認識の向上
- 模倣学習への応用
leptrinoフォーストルクセンサのROSパッケージの例
- 日本国内でよく使われるleptrinoのROSでの使い方を紹介↓
Leptrinoフォーストルクセンサとは
- 安価で性能も十分
- USB接続で使いやすい
- ROSでの統合が簡単
- 日本国内で広く使用されている
- 高精度な6軸力・トルク測定
パッケージの使い方 3 Steps
- clone
git clone https://github.com/hiveground-ros-package/leptrino_force_torque - rosdep
rosdep install -i --from-paths src - build
catkin build; source devel/setup.bash
これで準備完了
USBのセンサのパスの指定方法
- 基本的なパス:
/dev/ttyACM*または/dev/ttyUSB* - 製品固有のパス:
チップによっては、/dev/serial/by-idで確認をすると製品ごとの固有のパスも可能 - デバイスの安定した識別が可能
- 複数センサ使用時に便利
センサーデータの確認
- センサの起動:
roslaunch leptrino_force_torque leptrino.launch
※COMポートは先ほど確認したものを指定する - wrench_stampedのデバッグ表示:
rostopic echoまたはrqt_plotで確認- リアルタイムでの力・トルクデータ監視
ノイズ除去
- ホワイトノイズを除去します
- FTセンサに何も力を加えていないデータを撮って、FFTをかけて低周波領域をカットするフィルタをかけます
- フィルタにはscipy.signal.butterなどを使います
- 移動平均フィルタの適用
- 外れ値の除去
- 周波数ドメインでのフィルタリング
座標変換
- TFを使って同姿変換行列を取得
- フォースはそのまま回転行列で座標変換をする
- トルクは回転行列で座標変換したもの+(旧位置-新位置)*新力で変換する
- センサ座標系からロボット座標系へ
- tf2_geometryライブラリの活用
- リアルタイム座標変換
まとめ
- フォーストルクセンサの基本的な活用方法
- データ読み出しとROSへの統合
- ノイズ除去の重要性
- 座標変換の正しい実装
- 用途に応じた適切な利用
- ロボット学習への応用可能性